Produtos
Novos Produtos
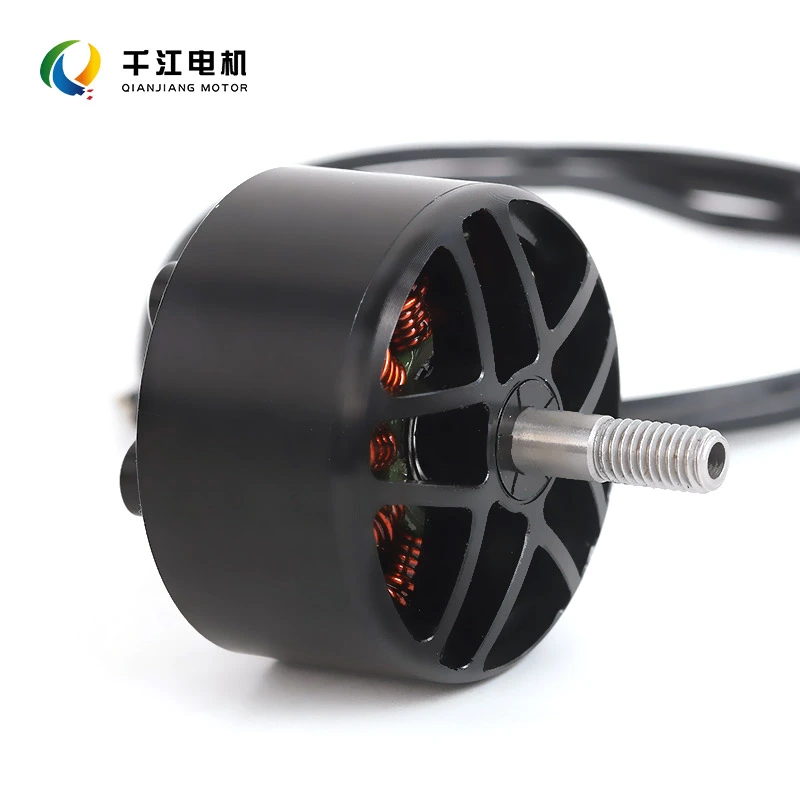
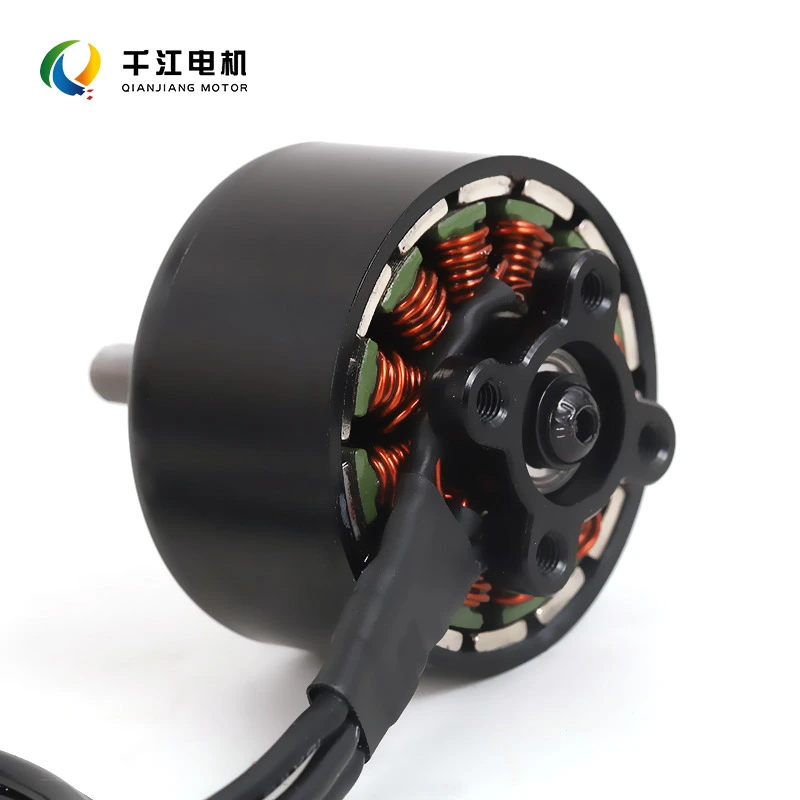
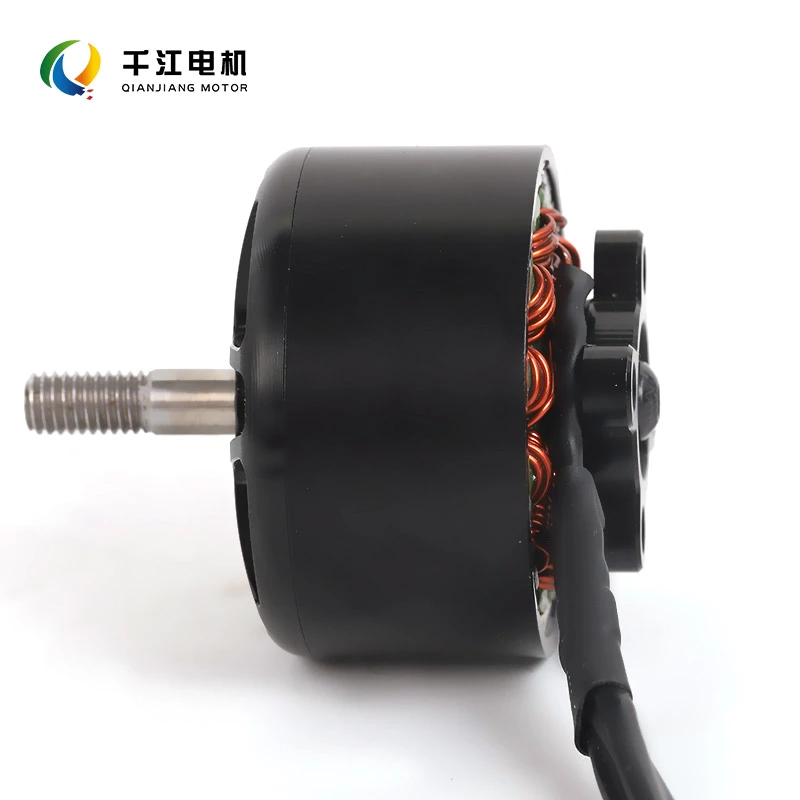
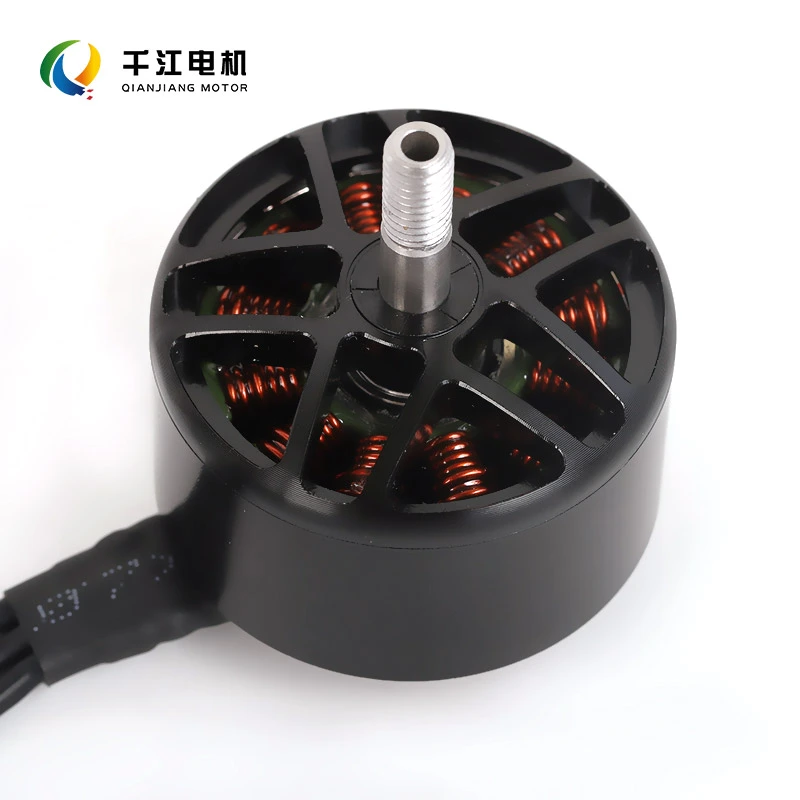
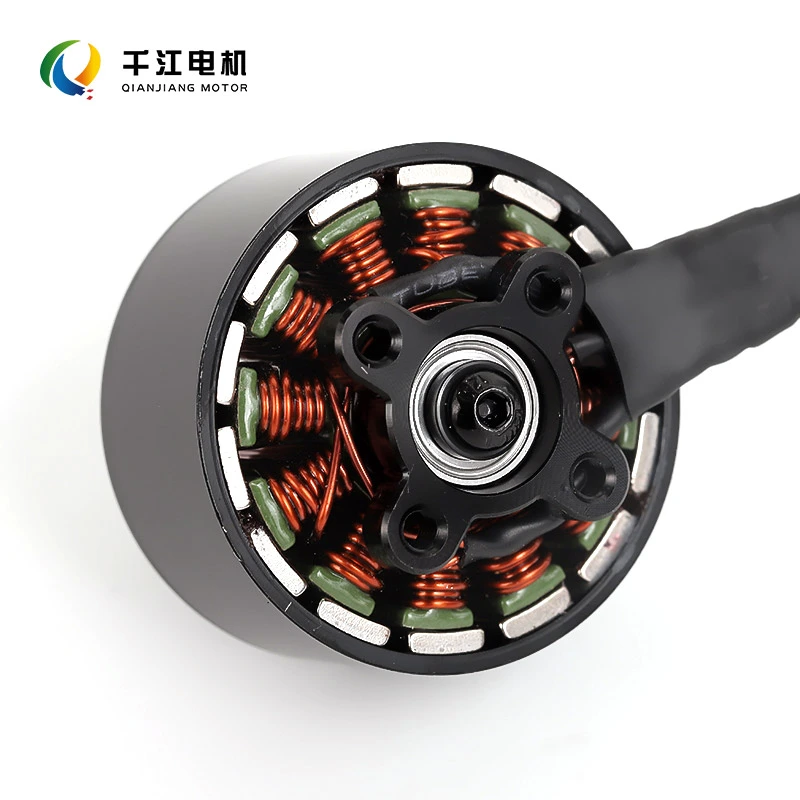
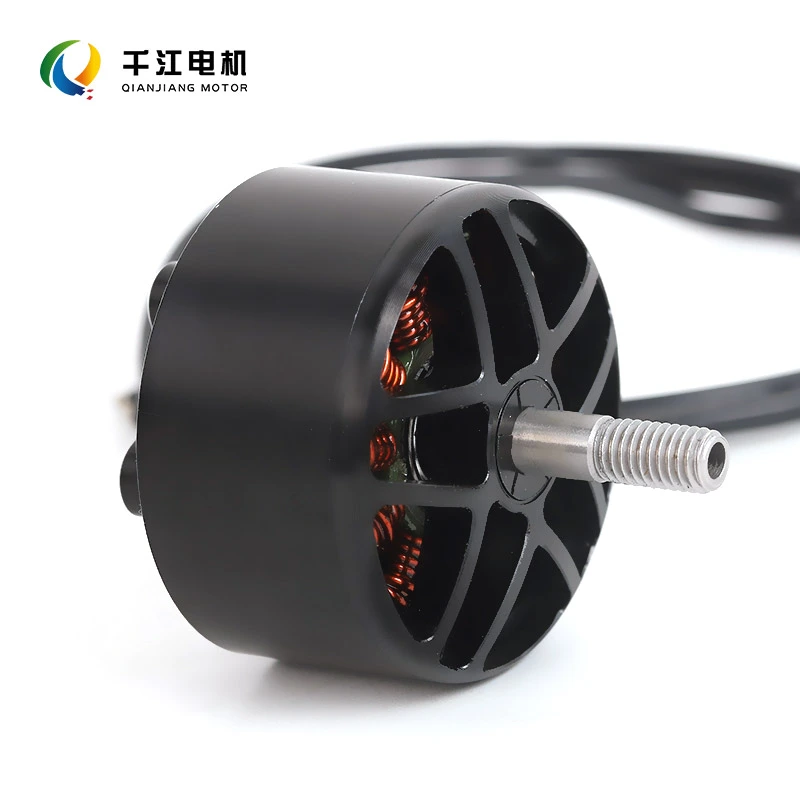
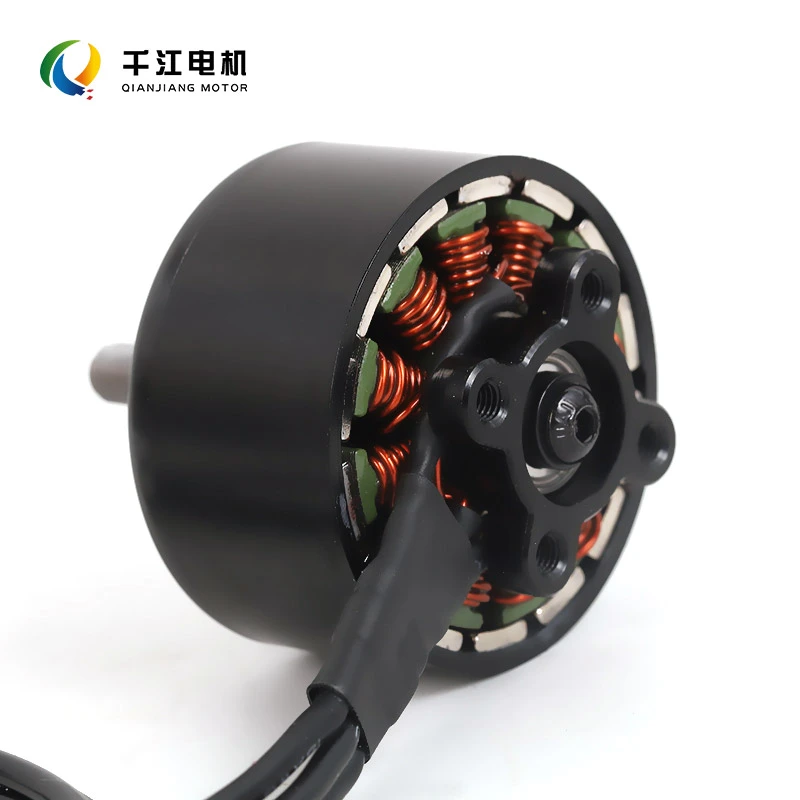
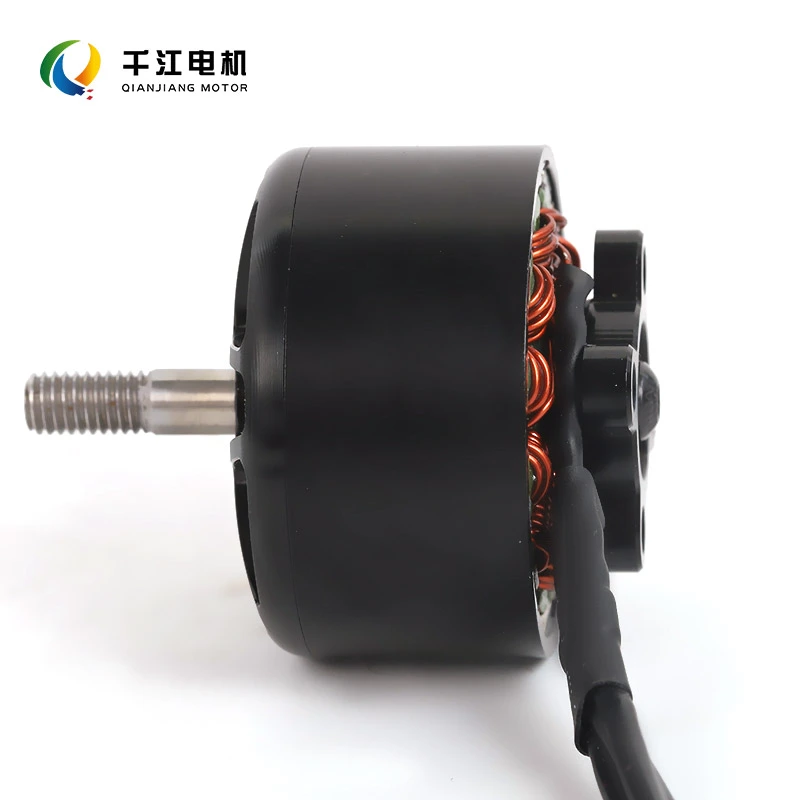
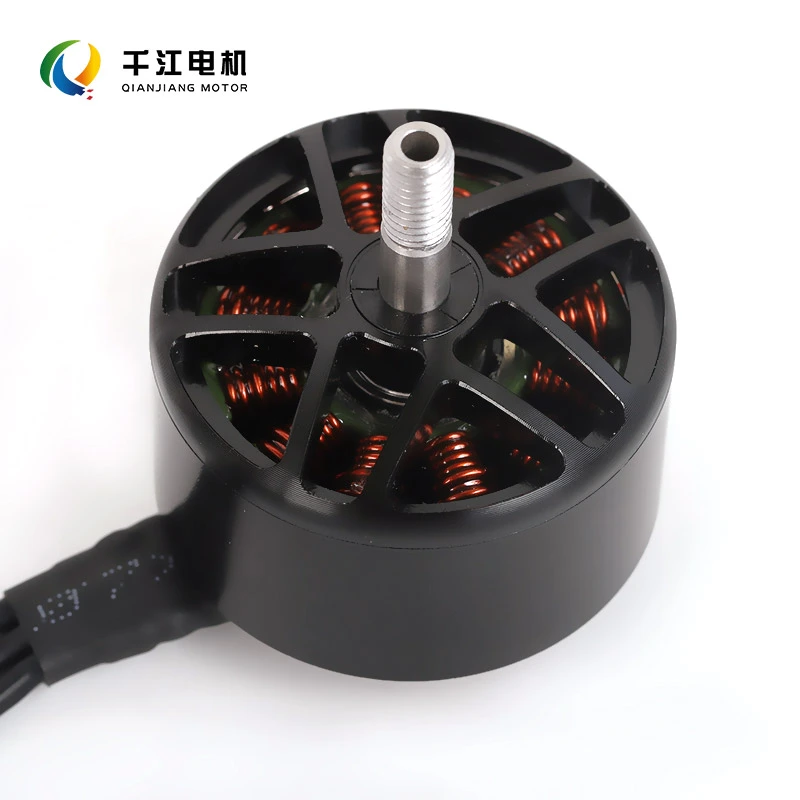
Motor Zangão FPV
Bem-vindo ao solicitar motores drone FPV de alta qualidade da Qianjiang Motor. Como fabricante profissional, pesquisamos e produzimos mais de 80 modelos de motores; possuímos certificações ISO 9001 e CE e colaboramos com instituições importantes como a Universidade Tsinghua, o Instituto de Tecnologia de Harbin e a Universidade de Aeronáutica e Astronáutica de Nanjing.
Enviar consulta
Descrição do produto
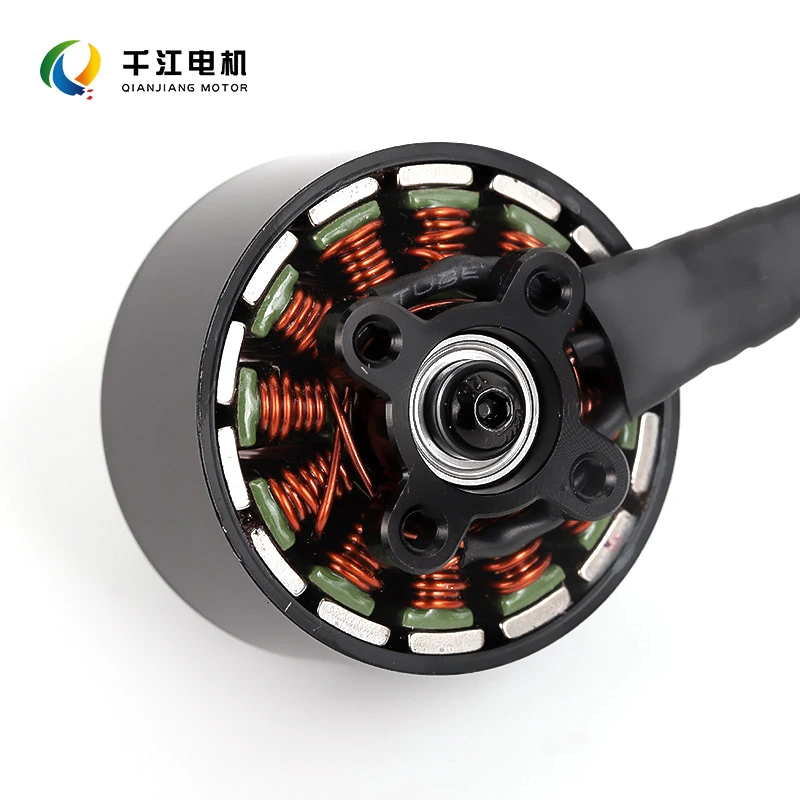
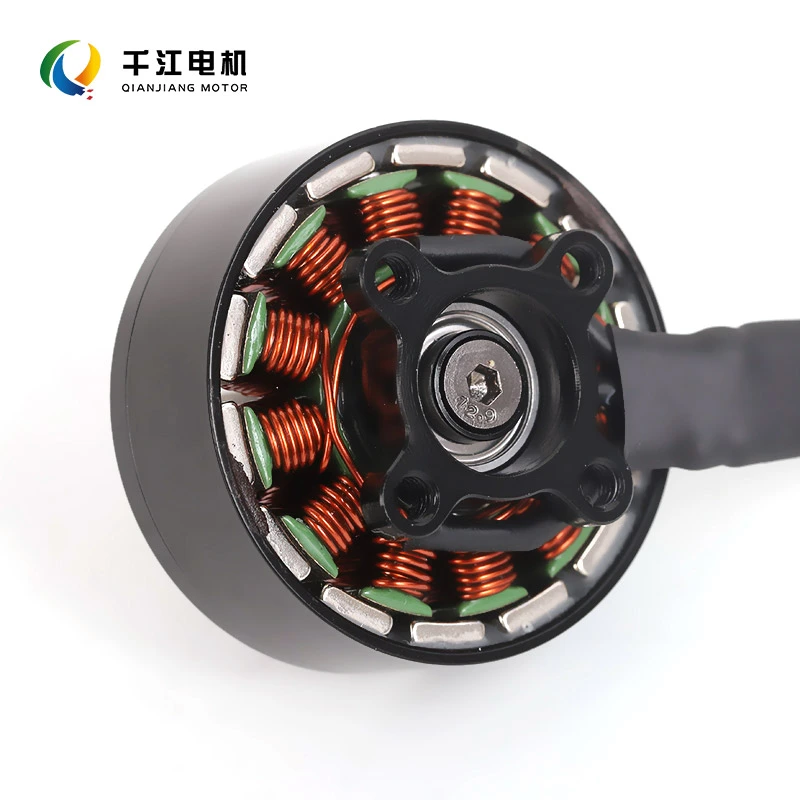
Este motor drone FPV é fabricado pela Qianjiang Motor e serve como unidade de propulsão principal para corridas, estilo livre, e drones Cinewhoop. Apresentando um design outrunner sem escova acionado por um ESC, eliminando assim o atrito associado aos motores escovados tradicionais, oferece altas RPM, resposta rápida, alto empuxo e peso leve perfil.
Equilibrando potência explosiva com eficiência operacional, este motor é compatível com vários tamanhos de quadros FPV (incluindo modelos de 5, 3 e 2,5 polegadas) e é adequado para aplicações que vão desde competições de corrida e acrobacias de estilo livre até voos cinematográficos em FPV e construções personalizadas de drones.
Quais são as vantagens dos motores FPV Drone?
1. Desempenho poderoso
Esses motores utilizam ímãs resistentes ao calor de alta qualidade e um processo de enrolamento do estator otimizado com alto enchimento fator, fornecendo saída de torque abundante.
A resposta do acelerador é imediata e precisa; manobras como rolagens, aceleração rápida e mergulhos são executadas com feedback direto, atendendo às demandas de estilo livre de alta intensidade e voo de corrida.
2. Dissipação de calor eficiente
Apresentando uma estrutura de rotor com dissipação de calor personalizada e fio esmaltado resistente ao calor de 200°C, o design minimiza perdas de cobre e ferro. O aumento da temperatura permanece controlado durante voos com carga pesada, reduzindo o risco de magnetismo desmagnetização e garantia de desempenho estável durante vôos prolongados e agressivos.
3. Estrutura reforçada e resistente a impactos
Eixos de motor reforçados e designs de montagem de hélice antiderrapantes proporcionam resistência superior ao impacto durante colisões e evitar o deslizamento da hélice.
Os rolamentos de alta precisão ajudam a reduzir a vibração e o ruído, minimizam o desgaste dos rolamentos causado por colisões e prolongam a vida útil. vida útil geral do drone.
4. Várias opções de KV disponíveis
Oferecemos uma variedade de classificações KV para atender a diversas necessidades:
Alto KV:Adequado para corridas com hélices menores.
KV médio:Desempenho equilibrado para vôo estilo livre.
Baixo KV:Adequado para hélices maiores, configurações de alta tensão e fotografia aérea de carga pesada.
Suporta baterias LiPo 2-6S e é compatível com ESCs, estruturas e hélices convencionais, facilitando a montagem e ajuste conveniente.
5. Design leve
O motor possui uma carcaça de liga de alumínio usinada em CNC. O peso é cuidadosamente otimizado para reduzir a massa enquanto mantendo a integridade estrutural, melhorando assim a relação empuxo-peso e a agilidade de voo.
6. Fácil montagem e manutenção
Os padrões de montagem padrão se adaptam à grande maioria dos quadros FPV do mercado.
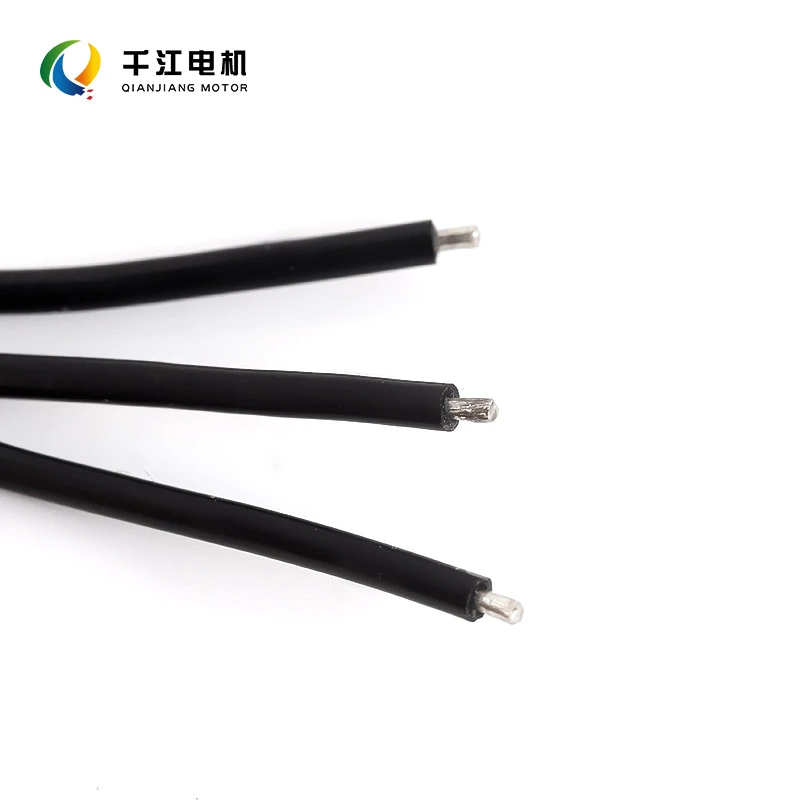
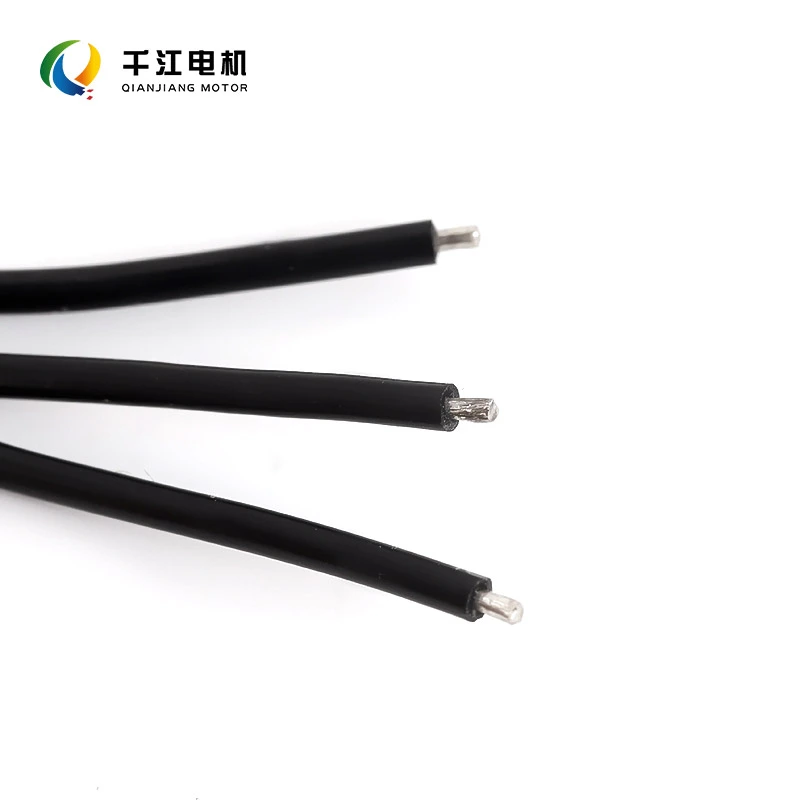
Equipado com fiação de silicone de alta temperatura para excelente soldabilidade e montagem simples; Personalização OEM para Classificações KV e comprimentos de fio também estão disponíveis.
Especificações Técnicas
| Item | Especificações |
| Tipo de motor | Motor outrunner trifásico sem escovas |
| Especificações do estator | Modelos disponíveis: 1404, 2207,5, 2306, etc. |
| Classificação KV | Múltiplas opções de KV (1750–6000KV) |
| Tensão operacional | Suporte para bateria LiPo 2–6S |
| Diâmetro do eixo | Opções de eixo de 1,5 mm ou 3 mm |
| Rolamentos | Rolamentos de alta precisão |
| Arame | Fio de silicone de alta temperatura 26AWG |
| Hélices Compatíveis | Compatível com hélices correspondentes |
| Cenários de aplicação | Adequado para corridas FPV, estilo livre, Cinewhoop e pequenos drones FPV |
Aplicações adequadas
✔ Competições de corrida FPV e treinamento competitivo
✔ Vôo estilo livre e videografia aérea
✔ Filmagem Cinewhoop (drone canalizado)
✔ Drones pequenos "palito" de 2 a 3 polegadas e drones FPV convencionais de 5 polegadas
✔ Pesquisa e desenvolvimento de modelos e soluções completas de sistemas de drones
Perguntas frequentes
P: Como escolho a classificação KV?
R: KV representa o RPM do motor por volt. Na mesma tensão, um KV mais alto resulta em RPM mais altas, mas isso não significa significa necessariamente maior impulso.
Alto KV: Adequado para tensões mais baixas e hélices menores.
Baixo KV: Adequado para tensões mais altas e hélices maiores.
Para baterias 4S, priorize 2300–2600KV; para baterias 6S, priorize 1700–1900KV. Selecione com base em uma combinação de tamanho da hélice e carga da fuselagem; não persiga cegamente altas classificações de KV.
P: Por que o motor esquenta durante o vôo? O que é uma temperatura operacional normal?
R: A temperatura operacional normal é ≤70°C; temperaturas superiores a 80°C indicam sobreaquecimento anormal.
Causas comuns de superaquecimento: Hélices muito grandes ou com passo muito alto (carga excessiva), KV/bateria incompatibilidade, configurações inadequadas de PID, rolamentos danificados ou desmagnetização do ímã.
Se ocorrerem altas temperaturas, tente primeiro mudar para hélices com passo mais baixo e verifique a construção geral configuração.
P: Qual é a vida útil típica de um motor drone FPV?
R: Em condições normais de vôo suave, eles podem durar de cem a várias centenas de horas. Frequente colisões e voos agressivos sustentados (aceleração total) acelerarão o desgaste dos rolamentos.
Se você notar aumento de vibração, ruído anormal ou queda significativa no empuxo, é recomendável substituir o motor.
P: Como faço para combinar o motor, ESC e bateria?
R: A classificação de corrente máxima do ESC deve exceder o consumo máximo de corrente do motor; permita uma margem de segurança de 3–5A.
A corrente máxima total do drone é a soma da corrente consumida por todos os quatro motores. A taxa de descarga da bateria deve atender à demanda de corrente instantânea de pico do drone para evitar queda excessiva de tensão e perda de energia.
P: Como ajusto o sentido de rotação do motor se estiver incorreto?
R: Existem dois métodos: ① Troque quaisquer dois dos três fios do motor; ② Mude a direção de rotação no ESC configurações de firmware.
Certifique-se de combinar a rotação com as hélices CW (sentido horário) ou CCW (sentido anti-horário) corretas; se um motor gira na direção errada, o drone girará incontrolavelmente ou não conseguirá decolar.
Durante a configuração, execute primeiro um teste de baixa aceleração sem hélices; instale as hélices apenas para um voo de teste depois de confirmar que todos os motores estão girando na direção correta.
P: Qual é o problema se o motor vibrar fortemente enquanto gira após uma colisão?
R: As causas mais prováveis incluem eixo do motor torto, danos ao rolamento por impacto ou deslocamento dos ímãs do rotor.
Gire manualmente o motor; se a rotação parecer irregular ou houver folga perceptível, é recomendável substituir o motor imediatamente. Continuar a voar com esse motor coloca pressão excessiva no ESC e no controlador de vôo.
P: O que causa uma queda no impulso do motor ou perda de potência?
R: A principal causa é a desmagnetização dos ímãs devido às altas temperaturas; causas secundárias incluem rolamento desgaste e danos localizados nas bobinas do estator.
Você deve verificar se a aeronave voou a toda velocidade por longos períodos, causando superaquecimento; estritamente monitorar as temperaturas do motor durante o vôo.
P: Podem ser misturados motores de marcas diferentes na mesma aeronave?
R: É melhor usar motores do mesmo modelo e classificação KV. A mistura de motores com especificações diferentes resulta em entrega de energia inconsistente em todo o quadricóptero, levando a desvios, dificuldades de manuseio e comprometimento estabilidade de vôo.
Enviar consulta
Por favor, sinta-se livre para dar o seu inquérito no formulário abaixo. Responderemos em 24 horas.
produtos relacionados
X
Utilizamos cookies para lhe oferecer uma melhor experiência de navegação, analisar o tráfego do site e personalizar o conteúdo. Ao utilizar este site, você concorda com o uso de cookies.
política de Privacidade